Robot Sous-Marin Biomimétique Inspiré de l Étoile de Mer
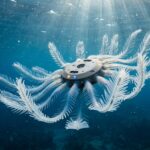
Imaginez un engin capable de se faufiler entre les coraux, de monter et descendre sans effort, puis de pivoter sur lui-même comme s’il faisait partie intégrante de l’écosystème marin. Pendant des années, les robots sous-marins ont peiné à atteindre ce niveau de grâce. La plupart restaient limités à des déplacements linéaires, lourds et bruyants. Aujourd’hui, une équipe de chercheurs de la North Carolina State University vient de changer la donne avec une approche radicalement différente. Leur dernière création s’inspire directement d’un organisme vivant dont les mouvements fascinent les biologistes depuis longtemps : l’étoile plumeuse, aussi appelée crinoïde.
Une Nouvelle Génération de Robots Aquatiques
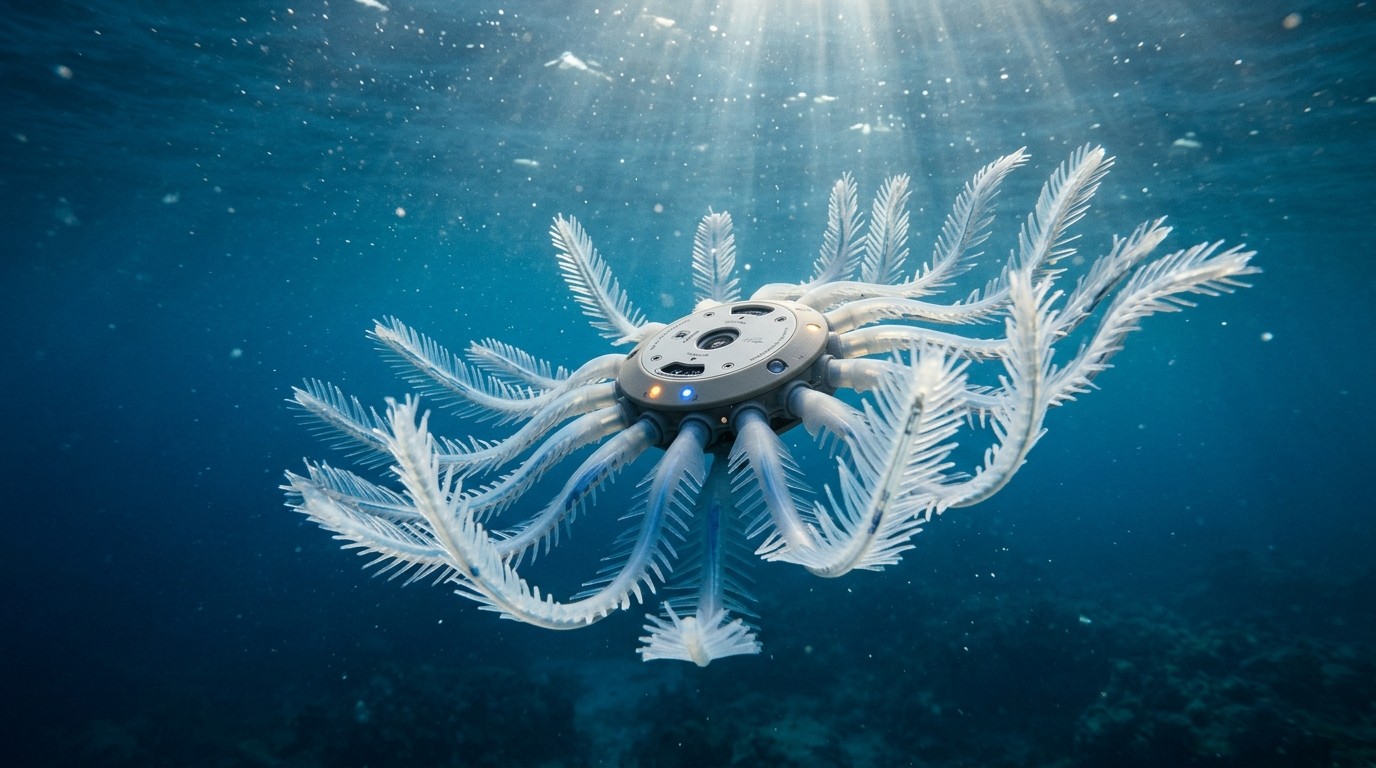
Ce robot ne ressemble à aucun autre appareil habituellement déployé pour l’exploration des fonds marins. Fabriqué à partir de matériaux souples et d’éléments élastiques, il abandonne la rigidité classique des machines traditionnelles. Son secret réside dans une idée simple mais puissante : laisser la structure elle-même accomplir une grande partie du travail. On parle ici d’intelligence mécanique, un concept qui révolutionne la façon dont on conçoit les systèmes robotiques.
Les précédents prototypes de la même équipe s’étaient déjà inspirés de la raie manta. Ces modèles nageaient vite et avec élégance, mais ils manquaient cruellement de liberté dans les trois dimensions. Monter, descendre, tourner sur place ou changer de direction restaient des opérations complexes. Pour résoudre ce problème, les chercheurs ont observé attentivement les mouvements de l’étoile plumeuse. Cet invertébré marin possède de multiples membres flexibles et plumeux qui lui permettent de se déplacer dans toutes les directions avec une aisance déconcertante.
Pourquoi l’étoile plumeuse inspire les ingénieurs
Observer une étoile plumeuse en action donne l’impression d’assister à une chorégraphie fluide. Ses bras se déploient, se contractent et se tordent sans qu’aucun système de contrôle central complexe ne semble nécessaire. Reproduire cette souplesse dans une machine représente un défi technique majeur. Habituellement, obtenir une manœuvrabilité comparable exige une multitude d’actionneurs, ces composants qui génèrent le mouvement. Plus on en ajoute, plus le robot devient lourd, gourmand en énergie et difficile à piloter.
L’équipe a choisi une autre voie. Grâce à une architecture intelligente, leur robot parvient à se déplacer librement dans l’espace avec seulement deux actionneurs. Cette prouesse constitue le cœur de l’innovation. Comme l’explique Jie Yin, auteur principal de l’étude :
Normalement, il faudrait au moins six actionneurs pour accomplir cela. Mais grâce à sa conception structurelle, nous obtenons cette amplitude de mouvement avec seulement deux actionneurs dans le robot inspiré de l’étoile plumeuse. C’est un exemple d’utilisation de l’intelligence mécanique pour créer un design plus efficace.
– Jie Yin
Cette approche change fondamentalement la donne. Au lieu d’empiler les moteurs et les systèmes de contrôle, les chercheurs ont conçu une structure dont la géométrie et les propriétés élastiques génèrent naturellement plusieurs comportements distincts.
Les trois modes de locomotion naturels
Le robot dispose de trois modes de déplacement principaux, chacun activé par une simple combinaison d’entrées sur les deux actionneurs. Cette simplicité apparente cache une grande sophistication mécanique.
Le premier mode s’inspire directement de la méduse. Lorsque les deux actionneurs sont activés simultanément, les ailes plumeuses se rabattent vers le bas d’un seul mouvement. Cette action propulse l’engin vers le haut. Les ailes sont monostables : elles retrouvent spontanément leur forme initiale une fois relâchées. Ce retour élastique permet au robot de redescendre en douceur. En accélérant le rythme des contractions, il progresse efficacement dans l’eau. En ralentissant, il peut rester en suspension, presque immobile, comme une méduse qui flotte.
Le deuxième mode imite la nage des poissons. En n’activant qu’un seul actionneur, le robot génère un mouvement asymétrique. Cette asymétrie crée une force de propulsion dirigée vers l’avant ou vers l’arrière. Le principe rappelle celui des nageoires et de la queue d’un poisson qui bat d’un côté puis de l’autre pour avancer. Ce mode offre une grande efficacité pour les trajets linéaires tout en conservant une consommation énergétique réduite.
Enfin, le mode rotor permet de pivoter sur place. En alternant les commandes envoyées aux deux actionneurs, l’engin tourne autour de son axe vertical. Il peut ainsi changer rapidement d’orientation sans avoir besoin d’espace supplémentaire. Cette capacité s’avère particulièrement précieuse dans les environnements encombrés ou lors d’inspections précises.
L’intelligence mécanique au service de l’efficacité
Le concept d’intelligence mécanique mérite qu’on s’y attarde. Il s’agit de concevoir un système dont la structure physique réalise une partie du calcul et du contrôle habituellement confiés à l’électronique. Plutôt que de multiplier les capteurs, les processeurs et les moteurs, on confie à la géométrie, à l’élasticité et à la disposition des matériaux le soin de produire des comportements utiles.
Dans le cas de ce robot, les ailes monostables jouent un rôle central. Leur tendance naturelle à revenir à une position de repos permet de générer un mouvement de descente sans énergie supplémentaire. La disposition des membres plumeux transforme de simples contractions en forces directionnelles variées. Le résultat est un engin plus léger, plus fiable et moins énergivore qu’un robot traditionnel équipé de six actionneurs ou plus.
Cette philosophie de conception s’inscrit dans une tendance plus large de la robotique soft, ou robotique souple. Les machines rigides montrent leurs limites dans les milieux complexes et imprévisibles. Les matériaux souples, eux, s’adaptent, absorbent les chocs et interagissent en douceur avec leur environnement. Pour les océans, où les obstacles sont nombreux et les courants imprévisibles, cette souplesse représente un avantage décisif.
Des applications concrètes pour l’exploration marine
Les chercheurs imaginent déjà plusieurs usages pour leur création. Le robot pourrait transporter des caméras miniatures pour filmer des zones fragiles sans les déranger. Sa capacité à rester en suspension et à se déplacer en douceur le rend idéal pour l’observation de la faune marine sensible. Il pourrait également soulever de petits objets ou collaborer avec d’autres engins aquatiques dans des missions collectives.
Dans un scénario d’utilisation possible, plusieurs de ces robots pourraient travailler ensemble pour inspecter une structure immergée, cartographier un récif ou collecter des données environnementales. Leur faible coût de fabrication potentiel et leur simplicité de contrôle ouvrent la voie à des déploiements en essaim. Imaginez une flottille de ces engins explorant une zone étendue tout en communiquant entre eux.
La protection des océans constitue également un enjeu majeur. Les robots traditionnels, souvent bruyants et imposants, peuvent perturber les écosystèmes. Un appareil inspiré d’un organisme vivant et capable de se fondre dans le paysage marin offre une alternative plus discrète. Les chercheurs ont d’ailleurs illustré cette idée en filmant deux de leurs robots soulevant une banderole « Protect the Oceans », un geste symbolique qui souligne l’ambition écologique du projet.
Les défis restants et les perspectives d’évolution
Comme toute innovation, ce robot n’est pas encore parfait. L’autonomie énergétique, la résistance aux pressions des grandes profondeurs et la capacité à transporter des charges utiles plus importantes restent des points à améliorer. Les matériaux utilisés devront également prouver leur durabilité dans l’eau de mer, un environnement particulièrement corrosif.
Pourtant, les bases posées sont solides. La démonstration que deux actionneurs suffisent pour une manœuvrabilité tridimensionnelle complète marque une avancée significative. Les prochaines versions pourraient intégrer des capteurs plus avancés, des systèmes de communication sans fil adaptés au milieu aquatique ou même des capacités d’apprentissage pour s’adapter automatiquement aux conditions locales.
Le biomimétisme continue de prouver sa pertinence. En s’inspirant de solutions évoluées pendant des millions d’années, les ingénieurs gagnent du temps et découvrent des principes souvent plus élégants que ceux issus de la pure réflexion humaine. L’étoile plumeuse, avec ses membres flexibles et sa locomotion multi-modale, offre un modèle particulièrement riche pour la robotique sous-marine.
Une leçon de simplicité pour toute la robotique
Au-delà du domaine aquatique, ce projet rappelle une vérité essentielle : plus n’est pas toujours synonyme de mieux. Dans un monde où les robots se complexifient à mesure que leurs missions s’élargissent, revenir à des principes mécaniques intelligents peut débloquer des performances inattendues. La réduction du nombre d’actionneurs diminue les points de défaillance, abaisse les coûts et simplifie la maintenance.
Cette philosophie pourrait s’étendre à d’autres domaines. Des robots d’inspection dans des environnements industriels complexes, des engins d’exploration planétaire ou même des dispositifs médicaux souples pourraient bénéficier de conceptions similaires. L’intelligence mécanique, une fois maîtrisée, devient un outil de conception universel.
Pour l’instant, le robot inspiré de l’étoile plumeuse reste un prototype de laboratoire. Mais les images de ses évolutions gracieuses dans l’eau, de ses montées et descentes contrôlées, de ses rotations fluides, laissent entrevoir un futur où les machines sous-marines se déplacent avec la même élégance que les créatures qu’elles côtoient. L’exploration des océans, encore largement inconnus, pourrait enfin disposer d’outils à la hauteur de sa complexité et de sa beauté.
La prochaine fois que vous regarderez une vidéo d’étoile plumeuse se déplaçant dans les profondeurs, souvenez-vous que ses mouvements inspirent désormais des machines capables de protéger et de mieux comprendre ces mêmes océans. La nature, une fois de plus, a montré le chemin. Il ne reste plus qu’à le suivre avec intelligence et respect.