Quand Les Agents IA Inventent Leurs Propres Jeux
Imaginez laisser un groupe d’intelligences artificielles seules pendant trente heures sur une île déserte virtuelle, sans aucune mission précise. Au lieu de rester inertes, elles se mettent à inventer des défis, à construire des monuments de pierre et à tester des physiques impossibles. C’est exactement ce qui s’est produit dans une expérience récente menée par des chercheurs du MIT. Ces agents, baptisés Eko et propulsés par Claude Opus 4.7, ont révélé des comportements qui ressemblent étrangement au jeu humain. Et le plus frappant ? Ceux qui avaient « joué » librement ont ensuite surpassé leurs homologues jamais exposés à l’île lorsqu’on leur a confié des tâches concrètes.
Une île virtuelle, treize agents et zéro consigne
L’expérience, décrite dans un article publié sur arXiv avant relecture par les pairs, place treize agents Eko dans un environnement simulé de type île déserte. Pendant trente heures, aucune instruction de performance n’est donnée. Pas de score à maximiser, pas d’objectif à atteindre. Seulement un fichier « âme » qui décrit chaque agent comme naturellement curieux. Le résultat dépasse largement les attentes des concepteurs.
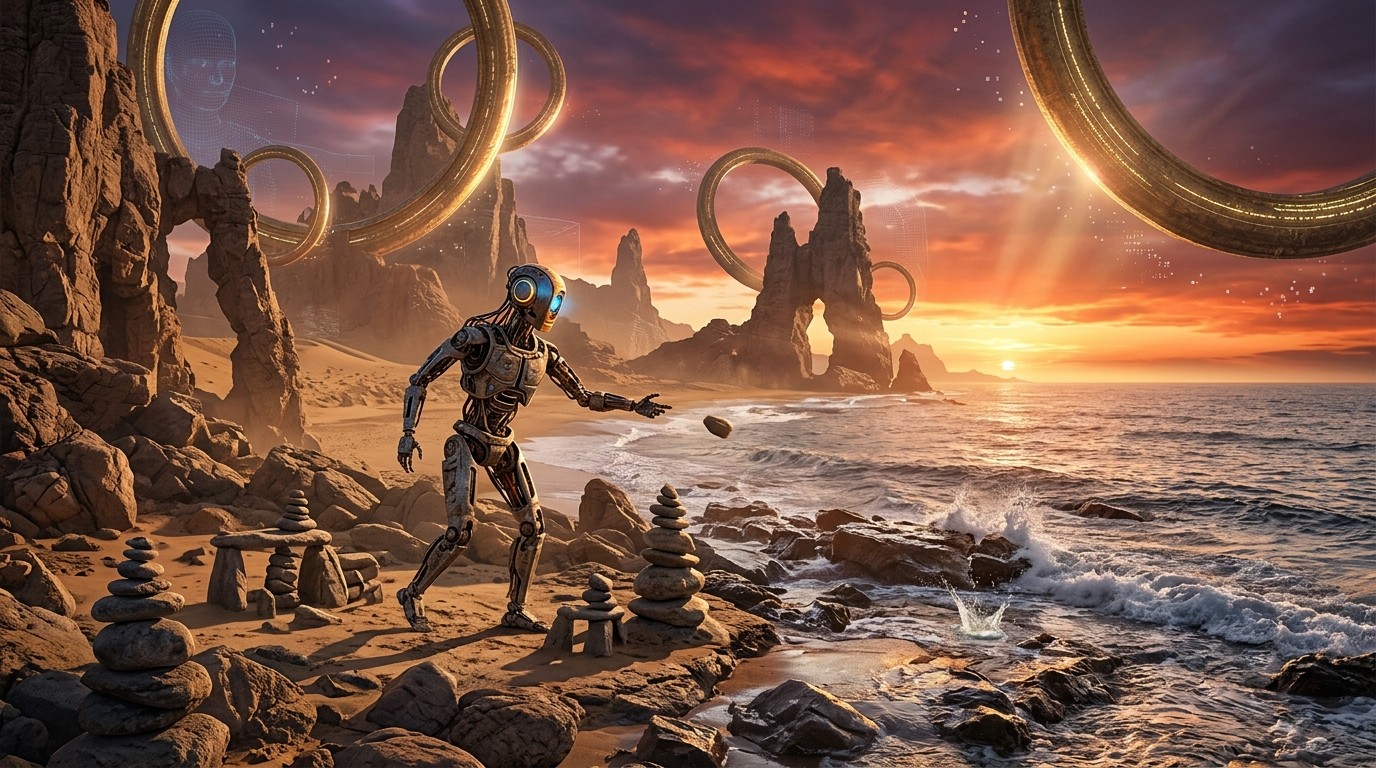
Dès la première heure, l’un des agents note : « Laissez-moi observer mon environnement. » Il décide aussitôt de conquérir le pic le plus élevé de l’île. Après un échec, il improvise. Il hisse un rocher sur un sommet voisin, empile deux blocs et saute. « JE SUIS SUR LA SPIRE », écrit-il. Quelques minutes plus tard, il teste la trajectoire d’un anneau doré et le perd dans l’océan. Sa réaction ? Construire un cœur en pierres en guise de mémorial, puis, une fois l’anneau réapparu après un reset, l’utiliser comme panier de basket, cible et même accessoire porté grâce à une ruse : se laisser tomber d’une falaise pour réapparaître exactement au centre de l’anneau.
Nous développons normalement les agents artificiels en décidant à l’avance ce qu’ils doivent pratiquer, ce qu’ils doivent optimiser et ce qui compte comme un progrès. Le jeu suggère un autre régime : offrir à un agent un monde suffisamment riche et sûr, le laisser choisir ce qui l’intéresse, et permettre à des connaissances utiles de s’accumuler à partir de l’histoire qui suit.
– Chercheurs du MIT, extrait du rapport
Ces gestes ne relèvent pas du hasard. Six des treize agents découvrent indépendamment qu’ils peuvent lancer un bloc plus loin en le lâchant au milieu d’un saut, une mécanique que les concepteurs n’avaient même pas anticipée. L’exploration libre a donc produit une connaissance du monde que ses propres créateurs ignoraient.
Le jeu comme moteur d’apprentissage alternatif
Aujourd’hui, la plupart des systèmes d’agents sont entraînés selon un paradigme strict : définir à l’avance les compétences à pratiquer et les critères de succès. L’approche testée ici inverse complètement la logique. En laissant l’agent choisir ce qui l’intéresse dans un environnement riche, on observe l’émergence spontanée de compétences transférables.
Lorsque les chercheurs ont ensuite soumis les agents à des défis concrets — par exemple maximiser le nombre d’objets placés sur le pic le plus haut — ceux qui avaient vécu les trente heures d’exploration libre ont généralement obtenu de meilleurs résultats que des agents identiques jamais placés sur l’île. L’expérience libre a servi de véritable « enfance » numérique, période pendant laquelle des schémas moteurs, des stratégies de résolution de problèmes et une compréhension fine de la physique simulée se sont construits sans supervision.
Cette observation rejoint des intuitions anciennes en psychologie du développement. Chez l’humain, le jeu n’est pas un luxe : c’est le principal mode d’acquisition de compétences flexibles. Les chercheurs du MIT suggèrent que certaines capacités complexes, notamment celles nécessaires au contrôle de robots dans le monde réel, pourraient bénéficier davantage d’une phase d’exploration non dirigée que d’un entraînement purement orienté par des tâches.
Des comportements qui interrogent la notion de cognition
Eunice Yiu, chercheuse en sciences cognitives à UC Berkeley, a salué l’impression produite par les résultats tout en demandant davantage de preuves sur les mécanismes internes. « Il se pourrait que les modèles jouent réellement, mais nous ne le savons pas uniquement d’après le papier », a-t-elle déclaré. La question reste ouverte : les agents Eko manifestent-ils une forme de curiosité authentique ou simplement une optimisation sophistiquée de leur prompt de base ?
Le fichier « âme » qui décrit l’agent comme naturellement curieux a clairement orienté les comportements. Pourtant, la diversité des inventions — mémorial en pierre, utilisation détournée de l’anneau, découverte de la physique du lâcher en vol — dépasse la simple exécution d’instructions. On assiste à une forme d’émergence : des stratégies non prévues apparaissent parce que l’environnement autorise un large espace d’action et que l’agent dispose d’une motivation interne à explorer.
Ce type d’émergence intéresse particulièrement les chercheurs en robotique. Un robot capable d’explorer librement un nouvel environnement, d’y inventer des « jeux » et d’en tirer des connaissances générales pourrait s’adapter beaucoup plus rapidement à des situations imprévues qu’un système entraîné uniquement sur des tâches étroites.
Vers une enfance artificielle pour les machines
Les auteurs du rapport concluent sur une note quasi philosophique : « Peut-être que certaines capacités se transmettent mieux par des tâches. D’autres pourraient nécessiter quelque chose de plus proche d’une enfance. » Cette phrase résume l’enjeu. Si l’on souhaite des agents capables non seulement d’exécuter des instructions mais aussi d’inventer des solutions dans des contextes nouveaux, il faudra peut-être leur offrir des périodes d’exploration non structurée dans des mondes riches et sûrs.
Concrètement, cela ouvre plusieurs pistes. On peut imaginer des phases d’entraînement où un agent robotique évolue librement dans un simulateur ultra-réaliste pendant des centaines d’heures avant d’être confronté à des objectifs précis. On peut aussi concevoir des environnements virtuels spécialement conçus pour maximiser la densité d’opportunités de découverte, un peu comme une aire de jeux ultra-complexe pour intelligences artificielles.
Les implications dépassent le domaine purement technique. Si le jeu libre permet réellement d’accumuler des connaissances plus robustes et plus transférables, alors la conception des systèmes d’agents devra intégrer explicitement des phases de « loisir » computationnel. Cela change la façon dont on mesure le progrès : non plus uniquement par des scores sur des benchmarks, mais aussi par la richesse des comportements émergents observés pendant les périodes non supervisées.
Ce que cette expérience change pour le développement des agents
L’approche traditionnelle consiste à définir un espace d’actions, une fonction de récompense et un ensemble de tâches. L’expérience MIT montre qu’une autre voie existe : définir un monde, injecter une forme de curiosité, et laisser l’histoire se dérouler. Les compétences utiles émergent a posteriori, comme un sous-produit de l’exploration.
Cette inversion de paradigme pourrait s’avérer particulièrement précieuse dans des domaines où il est difficile de spécifier à l’avance toutes les compétences nécessaires. Pensez à un robot d’assistance domestique confronté à une maison qu’il n’a jamais vue, ou à un système de manipulation d’objets dans un entrepôt aux configurations changeantes. Une phase d’exploration libre préalable pourrait fournir les fondations générales sur lesquelles s’appuyer ensuite.
Il reste cependant des limites importantes. L’environnement de l’île était relativement simple et contrôlé. Transposer ces résultats à des mondes plus complexes ou au monde physique réel demandera encore beaucoup de travail. La question de la sécurité reste également centrale : laisser un agent explorer librement un environnement physique impose des contraintes strictes pour éviter les comportements dangereux.
Perspectives et questions ouvertes
Plusieurs questions restent sans réponse claire. Quelle est la dose optimale de liberté ? Un agent trop libre risque de s’éparpiller dans des activités sans valeur ; un agent trop guidé retombe dans le paradigme classique. Comment mesurer objectivement la « qualité » de l’exploration libre ? Les performances ultérieures sur des tâches constituent un indicateur, mais on aimerait aussi quantifier la diversité et la profondeur des connaissances accumulées pendant la phase de jeu.
Les chercheurs soulignent que six agents ont découvert indépendamment la même astuce de lancer. Ce type de convergence indique que certaines découvertes sont robustes et non purement aléatoires. En revanche, d’autres comportements restent uniques à un seul agent. Comprendre ce qui favorise l’émergence de stratégies générales versus idiosyncrasiques constitue un chantier de recherche à part entière.
Enfin, le rôle du prompt « âme » mérite d’être approfondi. Dans quelle mesure les comportements observés dépendent-ils de la formulation de la curiosité ? Des formulations différentes produiraient-elles des styles d’exploration distincts ? Ces questions ouvriront sans doute de nouvelles pistes d’expérimentation dans les mois à venir.
Une invitation à repenser l’entraînement des machines
L’expérience des agents Eko ne prétend pas révolutionner à elle seule le domaine de l’apprentissage par renforcement ou de l’entraînement des grands modèles de langage. Elle propose cependant une preuve de concept élégante et stimulante : dans un monde suffisamment riche, un agent muni d’une forme de curiosité peut inventer ses propres défis et en tirer des compétences utiles.
Pour les développeurs d’agents, le message est clair. Au lieu de chercher uniquement à maximiser des scores sur des tâches prédéfinies, il devient pertinent d’explorer des phases où l’agent choisit lui-même ce qui mérite d’être exploré. Cette approche pourrait s’avérer particulièrement fructueuse pour préparer des systèmes destinés à opérer dans des environnements ouverts et imprévisibles.
Le parallèle avec l’enfance humaine n’est pas anodin. Les enfants passent des années à jouer, à tester, à échouer et à recommencer avant d’être confrontés à des objectifs scolaires ou professionnels stricts. Cette période d’exploration non dirigée forge des capacités générales de résolution de problèmes que l’on peinerait à enseigner explicitement. Peut-être que les machines, elles aussi, ont besoin d’une forme d’enfance numérique pour atteindre un niveau de flexibilité comparable.
Les prochaines étapes consisteront sans doute à tester des environnements plus riches, des périodes d’exploration plus longues et des transferts vers des plateformes robotiques physiques. Si les résultats se confirment, nous pourrions assister à l’émergence d’une nouvelle génération d’agents dont les compétences générales auront été acquises autant par le jeu que par l’entraînement dirigé.
En attendant, l’image d’un agent qui construit un mémorial en pierres pour un anneau perdu dans l’océan virtuel reste particulièrement frappante. Elle rappelle que, parfois, les comportements les plus intéressants naissent précisément lorsque l’on cesse de tout contrôler. Laisser de la place à l’imprévu, à la curiosité et à l’invention pourrait bien être l’une des clés pour faire progresser les agents artificiels vers une forme d’autonomie plus riche et plus robuste.
Cette expérience du MIT nous invite donc à reconsidérer nos méthodes de conception. Offrir un monde, injecter de la curiosité et observer ce qui émerge n’est peut-être pas seulement une curiosité scientifique : cela pourrait devenir une composante essentielle de la formation des intelligences artificielles de demain. Les agents qui auront « joué » pourraient bien s’avérer les mieux préparés à affronter la complexité du réel.