Eka Robotics Atteint 1,45 Milliard Grâce À Son Ia Physique
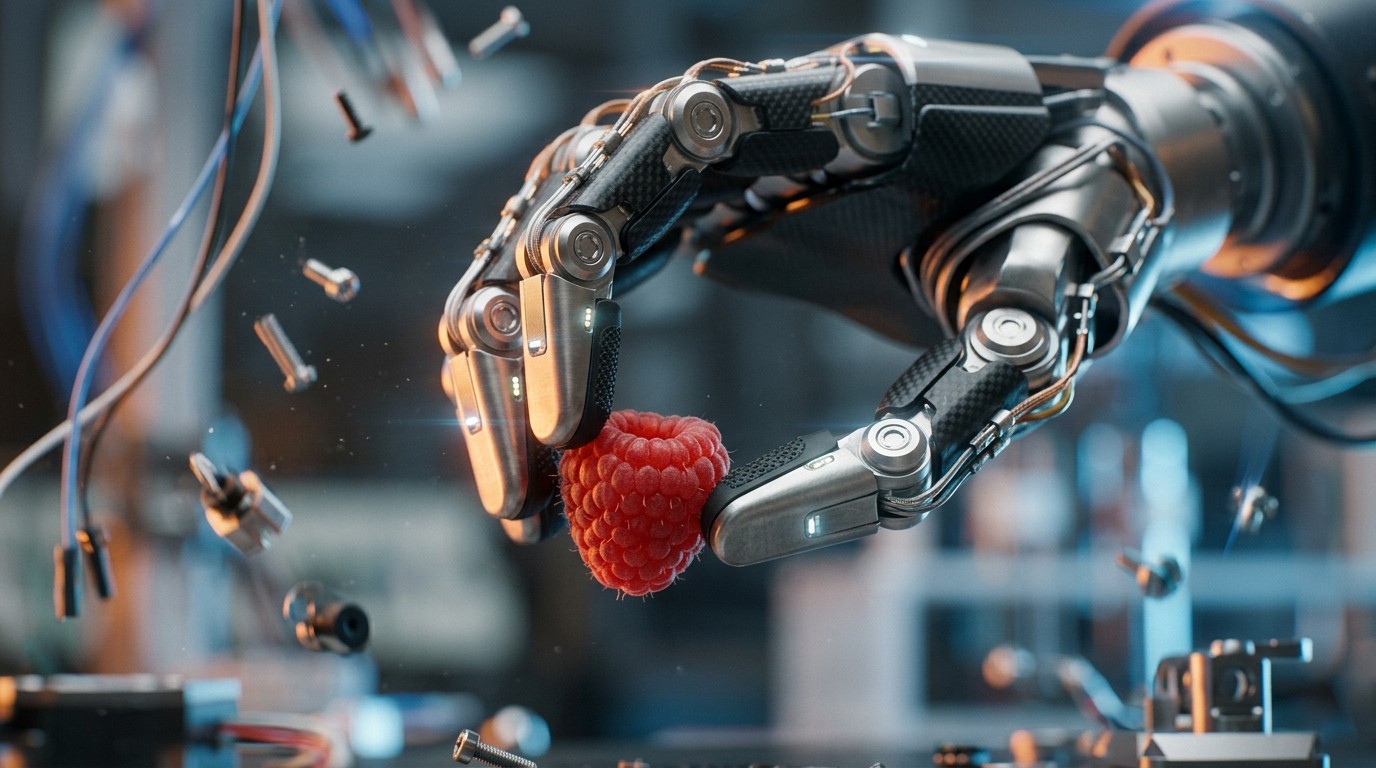
Imaginez un robot capable de saisir quinze cents objets en une heure, là où un opérateur humain en manipule à peine six cents. Et cela avec une précision supérieure à quatre-vingt-quinze pour cent, même sur des fruits fragiles comme une framboise. Ce n’est plus de la science-fiction. C’est exactement ce que vient de démontrer Eka Robotics, une jeune pousse américaine qui vient de lever cent cinquante millions de dollars et d’atteindre une valorisation de un milliard quatre cent cinquante millions.
Une Valorisation Spectaculaire Pour Une Approche Radicalement Différente
Le monde de la robotique industrielle traverse une période de doutes. Malgré des investissements colossaux et des heures de vidéos d’apprentissage, les machines restent souvent maladroites dès qu’il s’agit de saisir des objets complexes ou fragiles. Eka Robotics semble avoir trouvé une réponse élégante à ce problème de longue date.
Fondée par Pulkit Agrawal, professeur au MIT, et Tuomas Haarnoja, ancien chercheur de Google DeepMind, la startup a convaincu les fonds a16z et F-Prime. Le tour de table de série A valorise l’entreprise à un milliard quatre cent cinquante millions de dollars post-money. Un chiffre qui fait déjà tourner les têtes dans la Silicon Valley et au-delà.
Ce qui frappe les observateurs, c’est la rapidité et la fluidité des mouvements. Le bras robotique se déplace avec une assurance qui impressionne même les vétérans du secteur. L’un d’eux, resté anonyme car travaillant dans un laboratoire de pointe, confie avoir ressenti une émotion comparable à celle vécue lors des premières démonstrations de locomotion bipède fiable, il y a cinq à dix ans.
Le Modèle Vision-Force-Action Change La Donne
La plupart des systèmes actuels reposent sur des modèles vision-langage-action. Ils tentent de relier images, mots et mouvements. Eka a choisi une autre voie : le modèle vision-force-action. Ici, la force et le toucher deviennent centraux. La vision donne une idée approximative de la position de l’objet. Ensuite, ce sont les capteurs de force qui prennent le relais pour les derniers millimètres critiques.
Pulkit Agrawal le résume ainsi : la vision n’est pas le moyen principal de résoudre le problème du dernier millimètre. Elle indique grosso modo où se trouve l’objet et dans quelle orientation. Mais la véritable préhension, la recherche fine du contact, passe par les forces.
Ils dépassent déjà les performances humaines sur certaines tâches. Nous pensons qu’au cours des prochains mois, ils atteindront un niveau surhumain dans de nombreuses manipulations dextres.
– Raghu Raghuram, associé général chez a16z
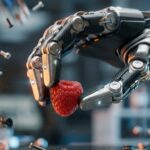
Cette philosophie a nécessité la conception d’une main robotique particulière. Plus souple que les pinces classiques, elle intègre davantage de capteurs de force. Elle réagit au contact. C’est pourquoi elle ne broie pas une framboise pourtant fragile. Les fondateurs restent discrets sur les détails techniques pour des raisons concurrentielles, mais le principe repose sur un simulateur physique capable de modéliser les multiples forces rencontrées lors d’une saisie.
La Simulation Au Cœur De La Performance
Le grand pari d’Eka a été de miser sur l’apprentissage par renforcement à grande échelle via la simulation, plutôt que sur des démonstrations humaines collectées pendant des milliers d’heures. Grâce à ce simulateur, l’entreprise affirme pouvoir générer des milliers d’heures d’expérience robotique en seulement quelques minutes.
Kris Hauser, professeur à l’Université de l’Illinois, souligne l’intérêt de cette approche. Au lieu d’être limités par les données de démonstration humaine, les robots d’Eka peuvent dépasser ces exemples grâce au renforcement. Ils ne sont plus prisonniers des données fournies lors de l’entraînement. Cette liberté ouvre des perspectives nouvelles.
Le résultat est visible. Le système s’adapte à un grand nombre d’objets sans réentraînement. Il possède même une certaine « humanité » un peu troublante : lorsqu’il échoue, il réessaie plusieurs fois, comme le ferait une personne. Hauser parle d’un véritable « effet waouh » comparé aux autres démonstrations récentes qu’il a pu observer.
Des Performances Qui Impressionnent Les Experts
Les chiffres parlent d’eux-mêmes. Le robot saisit environ mille cinq cents objets pesant jusqu’à un kilogramme en une heure. Un humain en manipule environ six cents dans le même temps. Le taux de réussite dépasse les quatre-vingt-quinze pour cent. Le bras est même assez puissant pour se blesser lui-même s’il se déplaçait trop vite, ce qui révèle une confiance élevée dans l’algorithme de contrôle.
L’expérience vécue par le roboticien anonyme reste marquante. Lors de la démonstration, il a tendu une framboise, objet de test préféré de son laboratoire. Le gros bras s’est précipité vers sa main, puis a ralenti juste à temps pour la toucher avec une délicatesse surprenante. Il décrit encore la sensation physique de ce moment, comme si elle restait imprimée dans son corps.
Cette combinaison de vitesse, de force et de finesse constitue une avancée notable. Pendant des années, la robotique a excellé dans l’évitement d’obstacles ou la locomotion. La manipulation fine d’objets restait le parent pauvre. Eka semble combler ce fossé entre généralité et performance, un problème qui handicape une grande partie de la robotique moderne.
Une Philosophie Bottom-Up Face Aux Approches Classiques
Tuomas Haarnoja explique la différence de méthode. La majorité du domaine s’est concentrée sur la planification de haut niveau. On part de l’intelligence générale pour descendre vers le physique. Eka a choisi l’inverse : partir du bas, maîtriser parfaitement la physicalité, puis laisser des modèles plus généraux s’occuper des décisions stratégiques.
Concrètement, un système comme Astra peut comprendre qu’une assiette doit être rangée dans un placard après le lave-vaisselle. Mais c’est le modèle d’Eka qui sait la saisir sans la casser. Cette répartition des rôles pourrait s’avérer particulièrement efficace dans les environnements industriels réels.
Aujourd’hui, les modèles les plus généralistes peinent souvent à exceller sur des tâches précises. À l’inverse, les systèmes hyperspécialisés peinent à justifier un déploiement économique large. L’approche d’Eka vise à résoudre ce dilemme en fournissant une couche physique robuste et adaptable.
Des Défis Restent À Surmonter Sur Le Terrain
La startup mène actuellement des projets pilotes discrets avec plusieurs clients industriels. Les applications visées concernent le pick-and-place et la manipulation de fils. Mais le passage du laboratoire à la ligne de production reste un saut considérable, presque aussi important que celui entre la simulation et le monde réel.
Kris Hauser pointe deux questions essentielles. La première concerne la fiabilité à long terme. Quand le système travaillera avec des intégrateurs sur de vraies chaînes d’assemblage, il devra tourner sans panne pendant une année entière. La seconde touche à la généralisation. Pour l’instant, les démonstrations portent surtout sur la saisie et le placement. Or, de nombreuses tâches industrielles à forte valeur ajoutée demandent bien plus que cela.
Pulkit Agrawal reste pragmatique. Le gripper développé par Eka coûte moins de mille dollars et est actuellement certifié pour cinq millions de cycles. L’objectif est d’atteindre les vingt millions de cycles, standard des bras industriels classiques. L’entreprise concentre d’abord ses efforts sur deux verticales : le pick, arrange, place et la manipulation de fils. Une fois ces cas d’usage maîtrisés, les possibilités s’élargissent considérablement.
Pourquoi Cette Avancée Compte Pour L’Industrie
La robotique de manipulation a longtemps souffert d’un manque de robustesse. Les démonstrations impressionnantes en laboratoire se révélaient souvent fragiles dès qu’on changeait légèrement les conditions. Eka semble avoir franchi un cap grâce à l’intégration systématique de la force dans le modèle d’apprentissage.
Les critiques comme Rodney Brooks affirment depuis longtemps que les approches purement visionnaires peineront sans une représentation du toucher et de la force. Les résultats d’Eka donnent du poids à cette position. En combinant simulation massive et capteurs de force sophistiqués, la startup a créé un système capable d’adaptation rapide.
Pour les industriels, l’enjeu est clair. Un robot capable de saisir de manière fiable, rapide et délicate une grande variété d’objets sans reconfiguration complexe représente un gain de productivité potentiellement énorme. Dans des secteurs où la main-d’œuvre se raréfie ou devient plus coûteuse, cette technologie arrive à un moment opportun.
Les Fondateurs, Des Spécialistes Du Renforcement
Agrawal et Haarnoja se sont rencontrés pendant leurs études à Berkeley. Tous deux sont reconnus comme des chercheurs de premier plan dans le domaine de l’apprentissage par renforcement appliqué au contrôle robotique. Leur choix de s’appuyer massivement sur la simulation n’est donc pas anodin. Ils connaissent les limites des approches basées uniquement sur des données réelles collectées par des opérateurs.
En générant des quantités massives d’expérience synthétique, ils ont contourné l’un des goulets d’étranglement classiques de la robotique : le coût et le temps nécessaires pour collecter des données de qualité. Cette stratégie leur a permis d’atteindre un niveau de performance que peu de systèmes concurrentiels affichent aujourd’hui.
Le fait que le robot ose se déplacer à des vitesses élevées, au point de risquer de s’endommager, témoigne de la confiance placée dans les algorithmes de contrôle. Cette confiance n’est pas gratuite. Elle résulte probablement de nombreuses itérations et d’échecs en simulation et en conditions réelles.
Vers Une Robotique Plus Générale Et Plus Performante
L’ambition d’Eka dépasse le simple pick-and-place. Une fois les premiers cas d’usage industriels validés, l’approche développée pourrait s’étendre à d’autres domaines. La capacité à généraliser sans réentraînement massif constitue un atout majeur.
Dans un contexte où les modèles de langage tentent de piloter des robots dans des environnements inconnus, disposer d’une couche physique fiable devient un avantage concurrentiel. Eka positionne son modèle comme le chaînon manquant entre l’intelligence de haut niveau et l’exécution concrète.
Les prochains mois seront déterminants. Les projets pilotes en cours diront si la promesse se confirme en conditions industrielles réelles. Si le système tient ses engagements de fiabilité et de généralisation, la valorisation actuelle pourrait apparaître comme un point de départ plutôt qu’un sommet.
En attendant, Eka Robotics a déjà réussi à faire quelque chose de rare dans le secteur : surprendre des experts blasés par des années de démonstrations plus ou moins convaincantes. Quand un roboticien chevronné parle d’émotion et de sensation physique durable après avoir vu une machine saisir une framboise, on peut raisonnablement penser que quelque chose d’important est en train de se produire.
La robotique de manipulation n’a peut-être pas encore atteint sa pleine maturité. Mais avec des approches comme celle d’Eka, elle franchit clairement une nouvelle étape. Une étape où la force, le toucher et la simulation massive jouent un rôle central, et où les performances commencent enfin à rivaliser, voire à dépasser, celles de la main humaine dans des tâches précises et répétitives.