Physicl Lève 10 Millions Pour Robots Réalistes
Imaginez un robot capable de saisir une tasse sur un comptoir encombré, même dans l’ombre, sans jamais avoir touché un objet réel auparavant. Ce scénario, longtemps réservé à la science-fiction, se rapproche à grands pas grâce à une jeune pousse française qui vient de faire parler d’elle. Physicl vient d’annoncer une levée de fonds de 10 millions de dollars pour rendre le monde numérique suffisamment fidèle à la réalité, afin que les robots y apprennent véritablement.
Une reconversion audacieuse au service de l’IA physique
Alex de Vigan n’en est pas à son premier coup d’essai. Pendant une décennie, il a dirigé nfinite, une entreprise spécialisée dans la création de rendus 3D ultra-réalistes pour le commerce en ligne. Les marques y trouvaient un moyen simple de présenter leurs produits sous tous les angles. Puis l’arrivée massive des modèles génératifs a bouleversé le paysage. Plutôt que de subir le choc, de Vigan a décidé de pivoter.
Il a compris que la force de son équipe – transformer des données brutes et incomplètes en représentations 3D précises, avec géométrie, matériaux et physique corrects – pouvait servir un tout autre marché : celui de l’intelligence artificielle physique. Les robots ont besoin d’apprendre à manipuler des objets dans des environnements complexes. Or, collecter ces données dans le monde réel reste long, coûteux et parfois dangereux.
Ce que nous étions uniques à faire en 3D, l’IA allait le remplacer, mais il manquait quelque chose à l’IA : sa capacité à comprendre, interagir et manipuler l’espace et les objets.
– Alex de Vigan, fondateur et CEO de Physicl
Cette phrase résume parfaitement l’ambition de la startup. Physicl ne se contente pas de produire de jolis visuels. Elle construit un pont entre le monde numérique et le monde physique, un pont que les robots peuvent emprunter pour s’entraîner en toute sécurité.
Le défi des données pour l’apprentissage robotique
Les chercheurs qui développent des modèles d’IA pour la robotique se heurtent à un mur. S’entraîner uniquement sur des vidéos donne des résultats limités. Faire téléopérer des robots pour collecter des données réelles coûte une fortune et prend un temps fou. Les simulations numériques apparaissent alors comme la solution idéale. Encore faut-il qu’elles soient fidèles à la physique réelle.
C’est précisément là que Physicl intervient. Son pipeline, hérité de nfinite, transforme des informations hétérogènes – photos, scans lidar, données incomplètes – en environnements 3D haute fidélité. Géométrie exacte, matériaux réalistes, comportements physiques cohérents : tout est calculé pour coller au plus près de la réalité.
La startup se positionne dans un secteur encore flou, où de nombreuses entreprises proposent des données ou des outils. Certaines collectent, d’autres étiquettent, d’autres encore génèrent. Physicl a choisi un angle précis : se concentrer sur le post-entraînement et les cas limites difficiles.
Studio : 10 000 environnements et 100 000 objets prêts à l’emploi
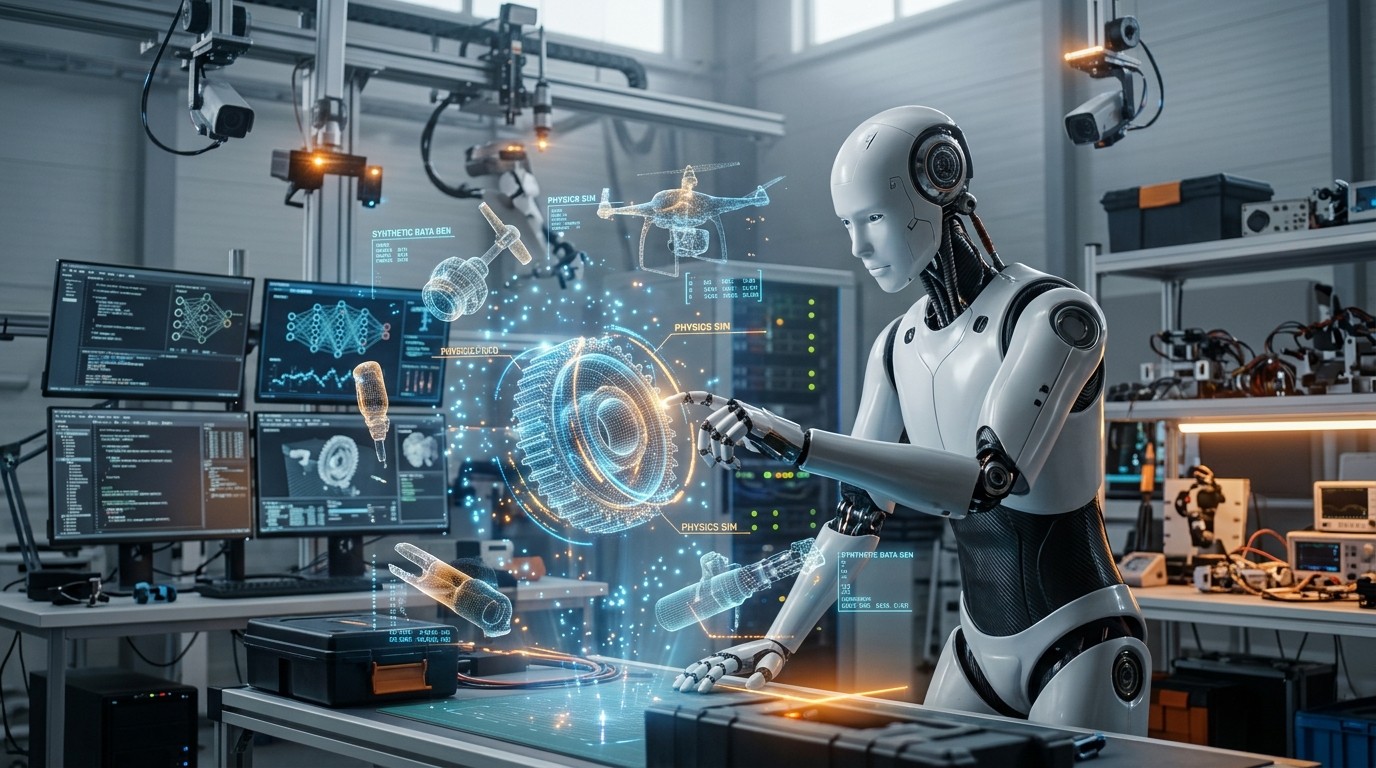
Le premier produit commercial de Physicl s’appelle Studio. Il met à disposition des utilisateurs 10 000 environnements 3D et 100 000 assets représentant des objets du quotidien. Les équipes de robotique peuvent y créer des scènes sur mesure pour générer des données synthétiques adaptées à leurs besoins spécifiques.
Besoin d’entraîner un robot à repérer une tasse sur un plan de travail chaotique ? Ou à la saisir alors qu’elle se trouve dans l’ombre ? Studio permet de générer des milliers de variations de ces situations. Chaque scène peut être modifiée à l’infini : éclairage, position des objets, textures, obstacles. Le tout reste cohérent avec les lois de la physique.
Cette approche change la donne. Au lieu de passer des mois à collecter des données réelles, les équipes peuvent générer en quelques heures les scénarios les plus rares et les plus complexes. C’est particulièrement précieux pour les cas limites, ces situations atypiques qui font souvent échouer les robots en conditions réelles.
Une collaboration déjà concrète avec SpAItial
Physicl ne se contente pas de promesses. SpAItial, une entreprise spécialisée dans les modèles de monde, a déjà utilisé ses données. SpAItial génère des simulations 3D à partir d’images 2D. Pour y parvenir avec un niveau de fidélité élevé, elle a besoin de données synthétiques de haute qualité. Physicl a fourni exactement cela.
Matthias Niessner, CEO de SpAItial et professeur de robotique à l’Université technique de Munich, souligne l’intérêt de cette approche. Selon lui, le vrai défi reste la curation manuelle des données, un cycle très long. Physicl permet de générer ces données à la volée, en fonction de l’état d’avancement de l’entraînement.
Ce qui nous semble très attractif, c’est de pouvoir le faire à la volée. Vous lancez Claude, il vérifie « Ah, j’ai besoin de plus de données sur ceci dans mon entraînement », et il génère automatiquement ces données en fonction de l’état d’entraînement. Ça, pour moi, c’est super excitant, et c’est exactement ce que Physicl propose.
– Matthias Niessner, CEO de SpAItial
Cette vision agentique, où l’IA décide elle-même des données manquantes et les génère, ouvre des perspectives fascinantes. Elle réduit drastiquement le temps de cycle entre l’identification d’un besoin et l’obtention des données correspondantes.
Bien plus qu’un simple fournisseur de données
Alex de Vigan insiste : Physicl ne veut pas rester un simple producteur de datasets. L’ambition est de fournir une plateforme de génération continue de données synthétiques. Les clients apportent des trillions d’images ou des millions d’heures de captures lidar. La plateforme les transforme en représentations 3D de haute qualité, puis génère des milliards de permutations pour entraîner les modèles.
Cette capacité à scaler massivement change complètement l’économie de l’entraînement robotique. Là où la collecte réelle reste linéaire et coûteuse, la génération synthétique devient exponentielle. Plus le système reçoit de données d’entrée, plus il peut produire de variations pertinentes.
Le workflow agentique développé il y a dix ans, sans le savoir, pour le e-commerce, trouve aujourd’hui sa pleine utilité. Transformer de l’information non structurée en 3D haute fidélité n’est plus seulement un outil marketing. C’est devenu un levier stratégique pour l’IA physique.
Un marché en pleine ébullition
Le secteur de l’IA physique attire de plus en plus d’attention et de capitaux. Les grands acteurs de la tech multiplient les annonces autour de robots humanoides capables d’effectuer des tâches complexes. Pourtant, derrière les démonstrations impressionnantes, le problème de la généralisation reste entier. Un robot qui réussit une tâche dans un environnement contrôlé échoue souvent dès que les conditions changent légèrement.
Les simulations réalistes apparaissent comme l’une des clés pour résoudre ce problème. En exposant les modèles à une variété quasi infinie de situations pendant l’entraînement, on augmente leurs chances de réussir dans le monde réel. Physicl se place exactement à cette intersection entre génération de mondes numériques et besoins concrets de la robotique.
La levée de 10 millions de dollars, menée par Inovia Capital, donne à la startup les moyens d’accélérer. Elle pourra enrichir sa bibliothèque d’environnements, améliorer la fidélité physique de ses simulations et renforcer ses outils de génération automatisée.
Les avantages concrets pour les constructeurs de robots
Pour les entreprises qui développent des robots, les bénéfices sont multiples. Voici ce que Physicl apporte concrètement :
- Réduction significative des coûts de collecte de données réelles.
- Accès rapide à des cas limites difficiles à reproduire en conditions réelles.
- Possibilité de générer des variations infinies d’une même scène.
- Cohérence physique garantie grâce à une chaîne de traitement éprouvée.
- Intégration possible dans des workflows agentiques pour une génération à la demande.
Ces atouts positionnent Physicl comme un partenaire stratégique plutôt que comme un simple fournisseur. Les équipes de robotique peuvent se concentrer sur l’amélioration de leurs modèles pendant que la plateforme s’occupe de produire les données d’entraînement les plus pertinentes.
Vers une boucle d’apprentissage continue
L’avenir que dessine Physicl est celui d’une boucle fermée entre l’entraînement et la génération de données. Le modèle s’entraîne, identifie ses points faibles, demande de nouvelles données, les reçoit immédiatement, et recommence. Ce cycle, aujourd’hui encore largement manuel, devient automatisé.
Cette vision s’inscrit dans une tendance plus large de l’IA : passer de modèles statiques entraînés une fois pour toutes à des systèmes qui s’améliorent en continu. Pour la robotique, où l’environnement change constamment, cette capacité d’adaptation permanente est essentielle.
Alex de Vigan et son équipe misent sur leur expertise unique en transformation de données non structurées. Dix années passées à peaufiner des pipelines 3D pour le e-commerce leur ont donné une avance technique difficile à rattraper. Cette expérience se révèle aujourd’hui un atout majeur dans un domaine où la fidélité physique fait toute la différence.
Les enjeux de la fidélité physique
Tout le monde parle de simulations. Peu d’acteurs parviennent à créer des environnements dont la physique colle réellement à celle du monde réel. Un objet qui rebondit mal, une friction incorrecte, une ombre mal calculée : ces détails, anodins pour un humain, peuvent complètement fausser l’apprentissage d’un robot.
Physicl a bâti sa réputation sur cette exigence de réalisme. Les matériaux réagissent comme dans la réalité. Les collisions respectent les lois de la physique. Les éclairages produisent des ombres cohérentes. C’est ce niveau de détail qui permet aux modèles de transférer efficacement leurs connaissances du virtuel vers le réel.
Cette attention au détail explique pourquoi des acteurs comme SpAItial ont choisi de collaborer dès le départ. Quand on génère des mondes 3D à partir d’images 2D, la qualité des données d’entraînement devient critique. Physicl fournit exactement le type de données haute fidélité nécessaires.
Un positionnement clair dans un marché encore jeune
Le marché des outils pour l’IA physique reste jeune et parfois confus. De nombreuses startups proposent des solutions de données, de labeling ou de génération. Physicl a choisi de se distinguer en se concentrant sur deux axes : la fidélité physique et la génération à la demande pour les cas difficiles.
Cette spécialisation lui permet d’éviter la concurrence frontale avec les géants qui proposent des plateformes plus généralistes. En se concentrant sur le post-entraînement et les edge cases, elle répond à un besoin précis que beaucoup d’équipes rencontrent une fois que leurs modèles de base sont déjà opérationnels.
La levée de fonds de 10 millions de dollars, dans un contexte où les investisseurs restent sélectifs, montre que cette vision convainc. Inovia Capital, en menant le tour, apporte non seulement des capitaux mais aussi une expertise en deep tech et en IA.
Ce que cette annonce révèle sur l’état de la robotique
Au-delà de Physicl elle-même, cette levée de fonds illustre un tournant dans le développement de la robotique. Après des années de progrès sur les modèles de vision et de langage, le goulot d’étranglement s’est déplacé vers la manipulation physique et la compréhension de l’espace.
Les robots humanoides font la une, mais leur capacité à accomplir des tâches utiles dans des environnements non structurés reste limitée. Les simulations haute fidélité apparaissent comme l’un des leviers les plus prometteurs pour accélérer les progrès. Physicl s’inscrit pleinement dans cette dynamique.
En permettant de générer des milliards de situations d’entraînement à partir de données réelles transformées, la startup contribue à réduire l’écart entre les démonstrations en laboratoire et le déploiement en conditions réelles. C’est un pas important vers des robots véritablement utiles au quotidien.
Perspectives et ambitions pour les années à venir
Avec ses 10 millions de dollars, Physicl dispose désormais de moyens pour accélérer le développement de sa plateforme. L’objectif est clair : devenir l’outil de référence pour la génération continue de données synthétiques destinées à l’IA physique.
On peut imaginer que dans les prochains mois, de nouveaux partenariats verront le jour. D’autres constructeurs de modèles de monde ou d’opérateurs de robots devraient tester Studio et l’intégrer dans leurs pipelines. La bibliothèque d’environnements et d’assets devrait s’enrichir rapidement.
À plus long terme, la vision agentique décrite par Matthias Niessner pourrait se généraliser. Les modèles d’IA décideront eux-mêmes des données manquantes et déclencheront leur génération. Physicl se positionne pour être au cœur de cette boucle d’amélioration continue.
Le parcours d’Alex de Vigan, de nfinite à Physicl, montre aussi qu’une expertise technique pointue peut trouver de nouvelles applications quand le marché évolue. Ce qui était un outil pour le e-commerce devient aujourd’hui un pilier potentiel de l’entraînement robotique. Cette capacité à pivoter intelligemment est souvent ce qui distingue les startups qui réussissent.
Alors que la robotique entre dans une phase critique de son développement, des acteurs comme Physicl jouent un rôle discret mais essentiel. Ils ne construisent pas les robots eux-mêmes. Ils construisent les mondes numériques dans lesquels ces robots apprennent à devenir compétents. Et sans ces mondes fidèles, les progrès restent limités.
La prochaine fois que vous verrez une démonstration de robot manipulant des objets avec aisance, souvenez-vous qu’une partie de son expertise a probablement été acquise dans un univers entièrement synthétique, généré avec une précision chirurgicale. Physicl s’emploie à rendre ces univers de plus en plus réels. Et avec 10 millions de dollars en poche, l’aventure ne fait que commencer.